jueves, 14 de marzo de 2013

Leyes De Newton


LEYES DE NEWTON

La mecánica newtoniana (o mecánica vectorial) ofrece un modelo sobre el comportamiento mecánico de la materia, en los cuales intervienen las fuerzas que actúan sobre un cuerpo.
  • La Primera Ley de Newton hace referencia al principio de relatividad de Galileo y asigna el nombre de fuerza al proceso que causa un cambio en la velocidad de un cuerpo.
  • La Segunda Ley de Newton define la masa como la propiedad mecánica esencial de un objeto, y describe la relación precisa entre la fuerza neta, la masa y la aceleración.
  • La Tercera Ley de Newton subraya la fuerza ocurre cuando interaccionan pares de objetos. Las dos fuerzas de cada par son del mismo tipo, tienen igual magnitud, dirección opuesta y actúan sobre distintos integrantes de un mismo par de objetos.
Las leyes de Newton abarcan tres aspectos importantes:
  • La naturaleza del Movimiento.
  • La naturaleza de los cuerpos como cunjuntos de particulas con masa.
  • La naturaleza de la Fuerza.
Estos tres aspectos se entrelazan en la segunda Ley de Newton la cual permite establecer las relaciones para realizar las mediciones cuantitativas de cada unade los tres aspectos mencionados.


 PRIMERA LEY DE NEWTON O LEY DE LA INERCIA

En esta primera ley, Newton expone que:

  •  “Todo cuerpo tiende a mantener su estado de reposo o movimiento uniforme y rectilíneo a no ser que sea obligado a cambiar su estado por fuerzas ejercidas sobre él”.
Esta ley postula, por tanto, que un cuerpo no puede cambiar por sí solo su estado inicial, ya sea en reposo o en movimiento rectilíneo uniforme, a menos que se aplique una fuerza neta sobre él. Newton toma en cuenta, sí, que los cuerpos en movimiento están sometidos constantemente a fuerzas de roce o fricción, que los frena de forma progresiva.
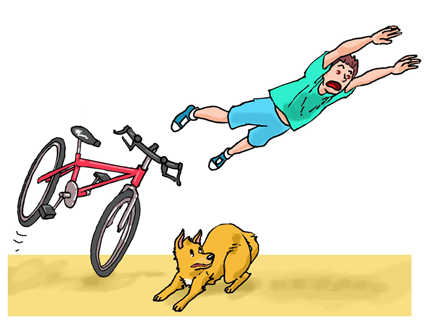
Newton toma en cuenta, así, el que los cuerpos en movimiento están sometidos constantemente a fuerzas de roce o fricción, que los frena de forma progresiva, algo novedoso respecto de concepciones anteriores que entendían que el movimiento o la detención de un cuerpo se debía exclusivamente a si se ejercía sobre ellos una fuerza, pero nunca entendiendo como esta a la fricción.

En consecuencia, un cuerpo con movimiento rectilíneo uniforme implica que no existe ninguna fuerza externa neta o, dicho de otra forma, un objeto en movimiento no se detiene de forma natural si no se aplica una fuerza sobre él. En el caso de los cuerpos en reposo, se entiende que su velocidad es cero, por lo que si esta cambia es porque sobre ese cuerpo se ha ejercido una fuerza neta.


SEGUNDA LEY DE NEWTON O LEY DE LA FUERZA

Cuando la magnitud o dirección de la velocidad de un cuerpo cambia es necesario aplicar una segunda ley para analizar las fuerzas que actúen sobre el.

Si la resultante de la fuerza que actúa sobre un cuerpo es diferente de cero, esta tiene una aceleración  la cual es proporcional a la magnitud y dirección de dicha fuerza.
La relación que existe entre la magnitud de la fuerza y la aceleración resultantes sera igual a la masa del objeto.

                          f= ma
Si consideramos que una fuerza es una cantidad vectorial, la ecuación anterior puede expresarse en términos de los componentes vectoriales de la misma, los cuales son las fuerzas externas que actúan sobre el objeto; por lo tanto:

                                                    ∑Fx= max   ,   ∑Fy= may


La unidad de fuerza es una unidad derivada llamada Newton (N) y se define  como la fuerza que produce una aceleracion de 1 m/s2
a una masa de 1 Kg, por lo tanto:

En el sistema Ingles, la unidad que se utiliza para expresar la fuerza es la Libra (lb).
La segunda ley de Newton indica que cuando un cuerpo acelera, una fuerza neta debe actuar sobre este, la cual puede ser el resultado de dos o mas fuerzas externas. Sin embargo, se debe precisar que aunque la fuerza neta que actúa sobre un objeto es cero, es posible que el objeto viaje con una velocidad distinta a cero.
Ahora notese que es necesaria una fuerza para dar una aceleración  diferente de cero a un objeto.Si un objeto se mueve con una aceleración constante, diferente de cero, podemos concluir que hay una fuerza neta que actúa sobre este. Sin embargo, si un objeto se mueve a una velocidad constante, su aceleración es cero; por lo tanto podemos concluir que la fuerza neta que actúa en el objeto es igual a cero.  


TERCERA LEY DE NEWTON O LEY DE ACCION REACCIÓN


Según la Tercera Ley De Newton, cuando una persona empuja un objeto, este a su vez empuja a la persona con una fuerza en dirección opuesta y con la misma magnitud. Si el objeto tiene una gran masa que esta en el suelo quizá no se moverá.


Observa que debido a la tercera Ley de Newton  jamas puede existir una sola fuerza aislada. Las fuerzas de acción y reacción no se anulan entre si, sino que son iguales en magnitud y dirección  y de sentido opuesto, pero actúan sobre objetos diferentes. Es por este hecho que para que dos fuerzas se puedan anular deberán actuar sobre el mismo cuerpo.


Este principio enuncia la tercera Ley de Newton, la cual señala que:

"Para toda accion de una fuerza , siempre existe una reaccion igual, de la misma magnitud y direccion contraria"
                                                        VIDEO DE FISICA

martes, 13 de noviembre de 2012

TEMA 6


TEMA 6: MAGNITUDES VECTORIALES Y ESCALARES

TEMA 6: MAGNITUDES VECTORIALES Y ESCALARES

En general, se conoce como magnitud a todo concepto que puede compararse y sumarse.
Las magnitudes se pueden clasificar en: magnitudes escalares y magnitudes vectoriales.
Las magnitudes fisicas son herramientas construidas y aceptadas por los cientificos para solucionar problemas.
Las distintas magnitudes fisicas se dividen en: magnitudes fisicas escalares y magnitudes fisicas vectoriales.

Las magnitudes fisicas escalares se caracterizan por quedar perfectamente determinadas cuando se expresa su cantidad mediante un numero y su unidad correspondiente. La longitud, el volumen, la temperatura, la rapidez, el tiempo y la masason ejemplos de algunas.

Existen otras magnitudes fisicas que no pueden ser representadas unicamente por un numero y una unidad.
Mas formalmente diremos que estas magnitudes, ademas de un numero, requieren la especificacion de una direccion y un sentido para estar completamente definidas.
A este tipo de magnitudes se le llaman magnitudes fisicas vectoriales.
Una magnitud vectorial para especificarse completamente requiere:
-Un escalar o magnitud
- Una direccion
-Un sentido
Tambien ademas de magnitud, direccion y sentido requiere una unidad.

Los vectores como herramienta para modelizacion de fenomenos fisicos.

 Cualalquier magnitud vectorial puede ser representada en forma grafica por medio de una flecha llamada vector.

Un vector es un segmento de recta dirigido que se caracteriza por los siguientes parametros:


1. Un origen o punto de aplicacion: A
2. Un extremo: B
3. Una direccion: la de la recta que lo contiene
4. Un sentido: indicado por la punta de la flecha en B
5. Un modulo: indicativo de la longitud del segmento AB


Representacion grafica de magnitudes fisicas vectoriales

Podemos diferenciar basicamente dos tipos de representacion para los vectores:representacion grafica y representacion analitica, estas estan intimamente relacionadas.

  • La representacio grafica se refiere a una representacion intuitiva que asocia a las magnitudes vectoriales flechas de tamaños e inclinaciones convenientes, para establecer asi la magnitud, la direccion y el sentido.
  • La Representacion analitica se refiere a la representacion de vectores mediante numeros que nos indiquen las propiedades del vector.


Equivalencia entre las representaciones

La equivalencia entre las representaciones es sencilla y se lleva acabo utilizando conocimientos que ya tenemos: teorema de pitagoras, plano cartesiano y las funciones trigonometricas

Cambio de coordenadas polares a coordenadas cartesianas

La representacion de coordenadas cartesianas apartir de las polares requiere que, conociendo la magnitud V, y el angulo a, encontremos las coordenadas (V1, V2) en el plano cartesiano.


Cambio de coordenadas cartesianas a coordenadas polares

Dadas las coordenadas (Vx, Vy) necesitamos encontrar la magnitud V del vector y el angulo a que hace con  la horizontal. La magnitud V es precisamente la hiputenusa de un triandulo rectangulo que tiene catetos Vx Vy.


Operaciones con vectores

Operando las magnitudes vectoriales es posible describir el resultado de las interacciones, interpretar situaciones reales apartir de los conocimientos matematicos y expresar soluciones a problemas planteados.
Las operaciones que realizaremos con vectores son las siguientes:

a) Multiplicacion de un vector por un escalar
    Esto produce un alargamiento o encogimiento del vector , incluso puede inverir un sentido, aunque su dierccion no puede ser cambiada por un escalar.

b) Suma de vectores

La suma de vectores nos proporciona el resultado de, por ejemplo, aplicar dos fuerzas al  mismo tiempo.
La suma o composicion de vectores es una operacion que nos permite encontrar un vector unico, llamado resultante, equivalente a todos ellos; es decir, que produciria el mismo efecto.


 Metodo del poligono

El procedimiento grafico para sumar vectores que hemos representado al inicio de esta seccion es el metodo del poligono aplicando a la dicion de dos vectores unicamente; sin embargo, es posible extender la metodologia para sumar numero de vectores.

Este metodo solo es eficaaz desde el punto de vista graficos, y no como un metodo analitico. En la siguiente figura se ilustra la suma de 4 vectores:


Metodo del paralelogramo

En sistemas de vectores concurrentes formados unicamente por dos vectores, la resultante puede obtenerse graficamente sumando los vectores mediante el metodo del paralelogramo.cuyo procedimiento se describe en la siguiente ilustracion.


Suma de vectores por el metodo de las componentes rectangulares

Cuando se quiere determinar con precision la resultante, en vez del metodo grafico se utiliza el metodo analitico. L suma de dor o mas vectores puede ser calculado convenientemente en terminos de sus componentes procedimiento de la siguiente manera:

1. Se dibuja cada vector en un sistema de coordenadas cartesianas.
2. Se descompones cada vector en sus componentes rectangulares y se calculan las magnitudes.
3. Se suman algebraicamente las componentes de todos los vectores del distema a lo largo del eje X
4. Se suman algebraicamente las componentes de todos los vectores del distema a lo largo del eje Y
5. Se calcula la magnitud del vector resultante  del sistema apartir de las componentes Rx y Ry utilizando elteorema de pitagoras
6. Se determina la direccion del vector resultante empleando la funcion de tangente.


VISITA:

TEMA 5: TRATAMIENTO DE ERRORE EXPERIMENTALES

TEMA 5: TRATAMIENTO DE ERRORES EXPERIMENTALES

Clases de error en las mediciones

Cuando medimos una magnitud física, los resultados obtenidos son números que presentan errores, y por lo tanto, no son exactos, sino números aproximados. 
    Los errores en las mediciones, surgen por distintas maneras, quizá por fallas o descuidos. Los errores se clasifican en sistemáticos y aleatorios. 
  • Los errores sistemáticos se deben a causas que pueden ser controladas o eliminadas. Siempre afectan la medida de la misma forma y en la misma magnitud.
  • Los errores aleatorios son llamados también estocásticos y son producto del azar o de causar que no se pueden controlar.
Los errore aleatorios no son constantes atraves de un conjunto de medidas y tienen igual posibilidad de ser positivos y negativos, es decir, si realizamos varias medicione sde una misma cantidad estas tendran a distribuirse alrededor de un valor central que puede ser calculado: el promedio aritmetico.


Presicion y exactitud de la medida.

La exactitud es la descripcion de que tan cerca se encuentra una medida de algún valor, de modo que un resultado será más exacto mientras el intervalo de incertidumbre en la medida sea menor el intervalo0 de incertidumbre en la medida.
Toda medida dede expresarse indicando:
a) su valor numerico
b) su incertidumbre
c)sus unidades


La precisión se refiere a cuán constantes son las mediciones. Así, si se obtienen valores parecidos, se puede decir que la medición ha sido precisa.
Precision no significa exactitud, un instrumento muy preciso puede ser inexacto.

Se llama sensibilidad de un instrumento de medida a la menor division de la escala; es la unidad de la menor de las lecturas que puede ser realizada sin estimaciones.


Comparacion de los resultados experimentales con algun valor aceptado

Cuando se produce un error en una medición, se le denomina incertidumbre. Existen varios tipos de errores o incertidumbres, como:
    Error (incertidumbre) absoluto: (EA) Es aquel que se obtiene a partir de la diferencia entre el valor medido (Vm) y el valor aceptado (Va) de la respectiva magnitud. 
    Error (incertidumbre) relativo: (ER) Se expresa como el cociente entre el error absoluto y el valor que ha sido aceptado como verdadero.
    Error (incertidumbre) relativo porcentual: (E%) Es aquel que se obtiene de multiplicar el error relativo por 100.
    Cuando se realiza una medición es probable que es resultado no coincida con el "valor verdadero" de la magnitud, ya que el resultado puede ser mayor o menos que la medida real. Por lo tal, el "valor verdadero" sólo es calcular el grado de incertidumbre de una medición.